地图记忆:把已探索区域编码成视觉上下文
English | 简体中文
Map memory 将窗前的空间经历表示为两张朝北的俯视地图:全局图提供较大范围的路线关系,局部图提供窗口起点附近的细节。两张图通过与当前观测共享的视觉编码器转换成 token,放入 <history_memory>。其更新时机与其他长期记忆一致。
两张地图共享视觉编码器;每张分别池化后,再拼接为历史记忆。
1. 从轨迹生成两张地图
构图需要 SatNav 场景正射影像、Episode 起始经纬度与航向、已经执行的动作,以及相机视场角和高度。实现流程为:
将起点转换到 Web Mercator 坐标,用前进步长和转向角逐步积分动作,得到位置与航向序列。
以新窗口起点 \(b\) 为边界,取索引小于 \(b\) 的位姿计算已观测区域;轨迹折线包含窗口起点位置。
根据高度、水平视场角、宽高比和航向计算每次观测覆盖地面的四边形,将这些足迹合并为掩码。
从场景影像读取全局与局部正方形裁剪,将掩码之外的像素置黑。
绘制红色轨迹、蓝色起点和黄色当前位置及朝向,输出
[global_map, local_map]。
对朝下相机,足迹宽度由 \(2h\tan(\mathrm{HFOV}/2)\) 决定,足迹高度再由图像宽高比确定。地理坐标换算包含纬度相关的 Mercator 比例修正,使地图边长参数仍以地面米为单位。
这里的“当前位置”是构建记忆时的新窗口起点。窗口内部继续执行动作时,地图保持这一快照,直到下一次滑窗。
2. 全局图、局部图和探索掩码
项目 |
当前默认实现 |
含义 |
|---|---|---|
全局图 |
边长 1000 m |
保留路线与起点附近的整体关系 |
局部图 |
边长 400 m,以窗口起点为中心 |
放大近期位置附近的空间结构 |
渲染分辨率 |
两张图均为 448 × 448 |
固定输入图像大小 |
|
已观测相机足迹的并集 |
保留实际足迹覆盖区域 |
|
足迹掩码向外膨胀约 20 m |
同时显示观测边界附近的一圈影像 |
膨胀通过像素最大值滤波实现,半径约为 round(20 / side_m * render_px)。因此,同样的 20 m 在全局图和局部图中对应不同像素半径。
当前 SatNavMapMemoryBuilder 默认使用 adaptive_start:以起点为锚,当轨迹与观测覆盖范围接近边界时平移固定大小的裁剪区域。实现采用 10% 边缘余量和 25 m 的平移量化。类本身也支持固定的 start 模式。全局图与局部图均保持朝北,黄色箭头单独表达航向。
第一窗口 \(b=0\) 时,历史足迹为空,地图背景为黑色,仍绘制起点和当前标记。后续窗口逐步积累已探索区域。
3. 全局图与局部图示例
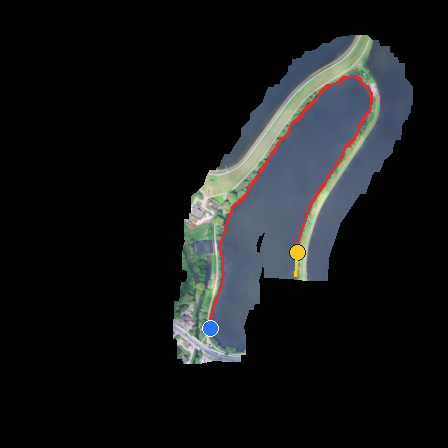
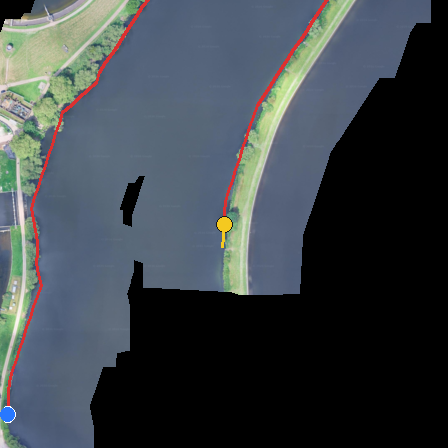
London-2:左为全局图,右为局部图。蓝色为起点,黄色为窗口边界处的位置与朝向,红色为轨迹。图取自论文附录的 Map Memory 示例。
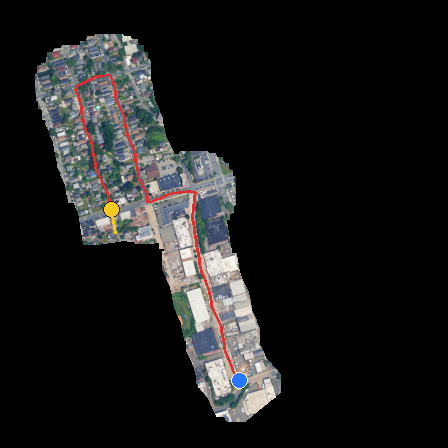
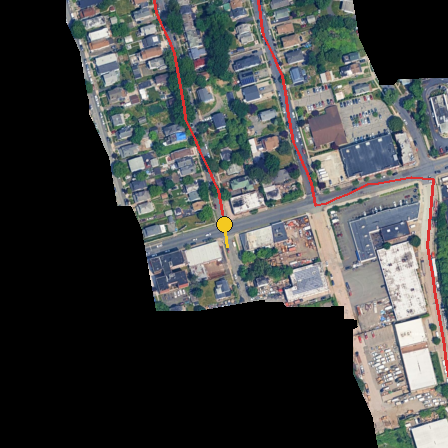
NewYork-1:左为全局图,右为局部图。与上面的 London-2 一起展示不同路线下的探索范围。图片取自论文附录。
地图把多次观测放到同一个地理坐标系中,因此路线形状、是否回到旧区域,以及起点与当前位置的关系能够在同一图像中表达。表示质量依赖动作积分、场景影像和地理配准;当前实现用于具有这些信息的 SatNav。
4. 地图怎样变成记忆 token
训练时 Dataset 调用构图器,将两张地图放在 images 的历史位置;评测时 _compute_history_cache_map() 渲染地图并编码。两条路径都会继续执行 per-frame 压缩,然后把全局图 token 与局部图 token 顺序拼接。
当前默认 COMPRESS_STRIDE=2。对 Qwen2.5-VL 的 448 × 448 输入,每张地图编码后有 256 个 token,经额外的二维池化得到 64 个,两张图按“全局、局部”的顺序组成 128-token 记忆块。
压缩设置 |
每张地图编码后 |
每张地图池化后 |
两张图合计 |
|---|---|---|---|
默认 |
\(16\times16=256\) |
\(8\times8=64\) |
128 |
|
\(16\times16=256\) |
256 |
512 |
图像大小或骨干改变后,数量从实际 image_grid_thw 与 merge_size 计算。stride 控制地图细节与 LLM 上下文开销:减小 stride 保留更密的视觉网格,也增加输入 token 数。参数与启动示例见Map memory 配置。
5. 构图缓存与代码入口
地图生成可使用磁盘缓存,复用同一轨迹前缀及渲染配置的图像。在线推理另外保存编码后的地图 token,并在窗口内部重复使用。前者减少影像读取与渲染,后者减少同一窗口的视觉编码。
环节 |
实现入口 |
|---|---|
默认参数与构图器组合 |
|
动作积分、相机足迹和影像裁剪 |
|
掩码、中心选择、轨迹绘制 |
|
训练样本的场景与 Episode 信息 |
|
磁盘图像缓存 |
|
在线编码和池化 |
论文依据:SatNav 论文,附录 Memory Design Details → Map Memory;示例图片来源见素材说明。