SwiftVLN 文档
SwiftVLN 将轨迹训练、记忆机制实验与在线评测整合到同一框架中,支持 Qwen2.5-VL 和 Qwen3-VL,可用于 SatNav 航空导航与 Habitat 室内导航。
从这里开始
你的目标 |
使用指南 |
|---|---|
理解实现原理 |
|
评测已发布模型 |
安装 · 模型与 Checkpoint · 评测 |
训练导航策略 |
SatNav 数据 · Habitat 数据 · 训练 |
比较记忆机制 |
|
迁移到无人机观测 |
|
扩展框架 |
训练与评测流程
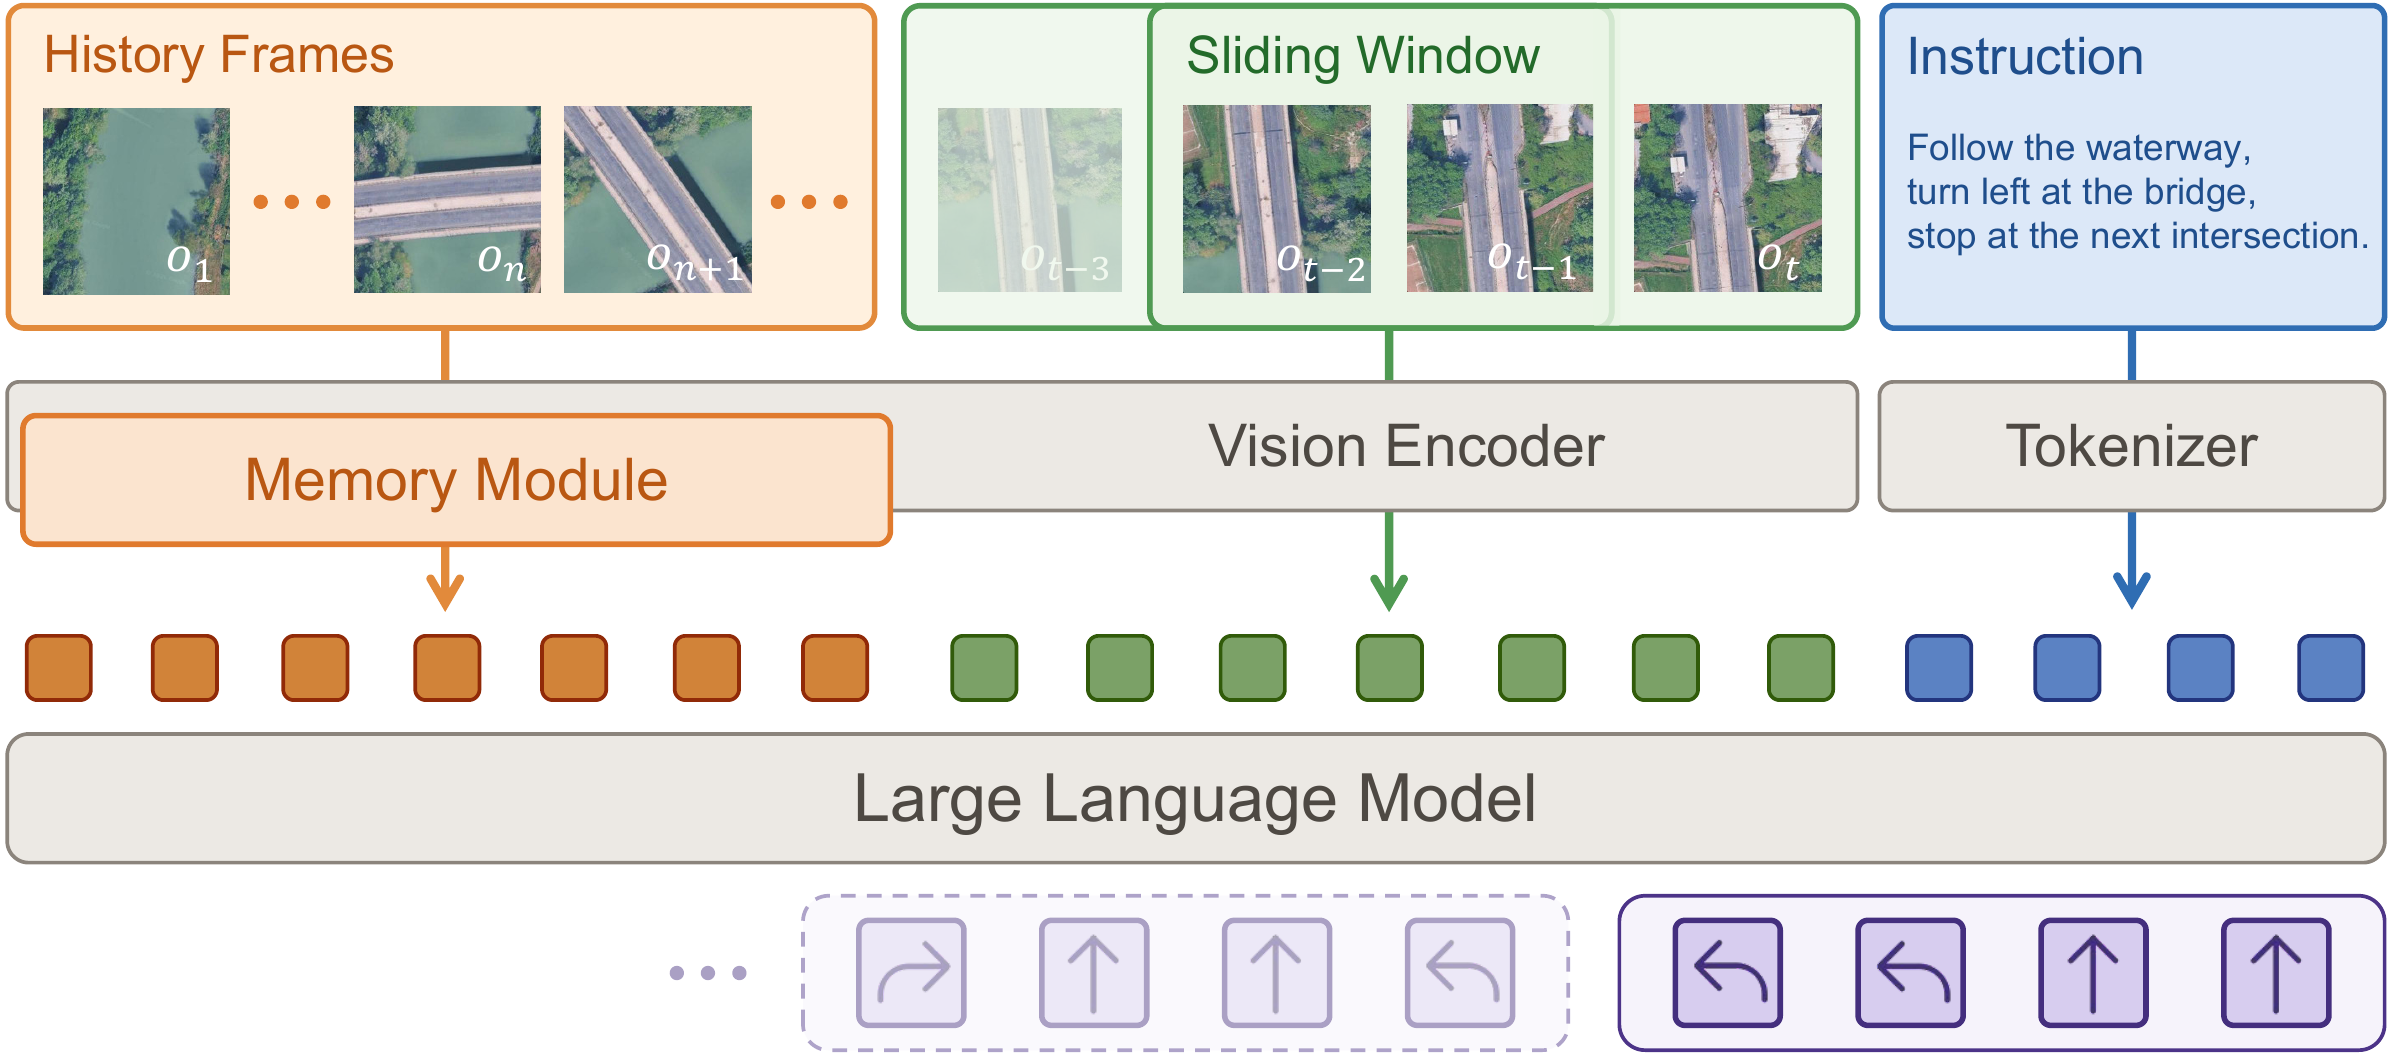
先安装环境、下载基础模型或导航 checkpoint,再配置本地数据路径。训练使用离线 RGB 观测与专家动作,评测在 SatNav 或 Habitat Episode 中执行在线导航。通过同一模型名称,将训练时的记忆和窗口设置带入评测。
使用流程串联了安装、数据准备、训练、评测与开发文档。参考配置采用 32 个动作的窗口、每次预测 4 个动作,以及 8 个均匀采样的历史观测。
项目资源
论文:SatNav: A Scalable Benchmark for Long-Horizon UAV Vision-Language Navigation from Satellite Imagery。
SwiftVLN Model Zoo:参考模型与记忆消融实验 checkpoint。
SatNav Wiki:模拟器、Episode、卫星场景与基线文档。
源代码:模型、脚本、配置与文档源文件。