SatNav 示例
SatNav 提供两个可直接运行的导航示例,用于演示环境创建、Episode 执行、指标计算和结果可视化。
示例 |
作用 |
默认输出 |
|---|---|---|
|
使用 |
最终 observation、top-down map 和终端指标 |
|
使用 |
Episode 指标 JSON 和可选 MP4 视频 |
两个示例默认使用仓库内置的合成 Episode 和 CC0 场景,不需要提前下载 SatNav-v0.1 数据或卫星场景。
1. 准备环境
先完成环境安装,然后在 SatNav 仓库根目录执行:
python -m pip install -e .
如果需要生成 MP4 视频,请安装 applications 依赖:
python -m pip install -e '.[applications]'
默认示例配置和数据位于:
applications/resources/
├── map.tif
├── satnav_example_episodes.json
└── satnav_example_task.yaml
2. Reference Path Follower
该示例读取一个 Episode,并沿 Episode 中记录的 reference path 依次导航。它适合快速了解 SatNav 的环境交互过程,以及检查 reference path 是否能够被正确执行。
运行示例:
python examples/reference_follower_example.py
运行完成后,终端会输出 Episode 信息、动作统计和 Success、SPL、Distance to Goal、Path Length 等指标,并在以下目录保存图像:
output/examples/reference_follower/
├── final_observation_example.png
└── topdown_map_example.png
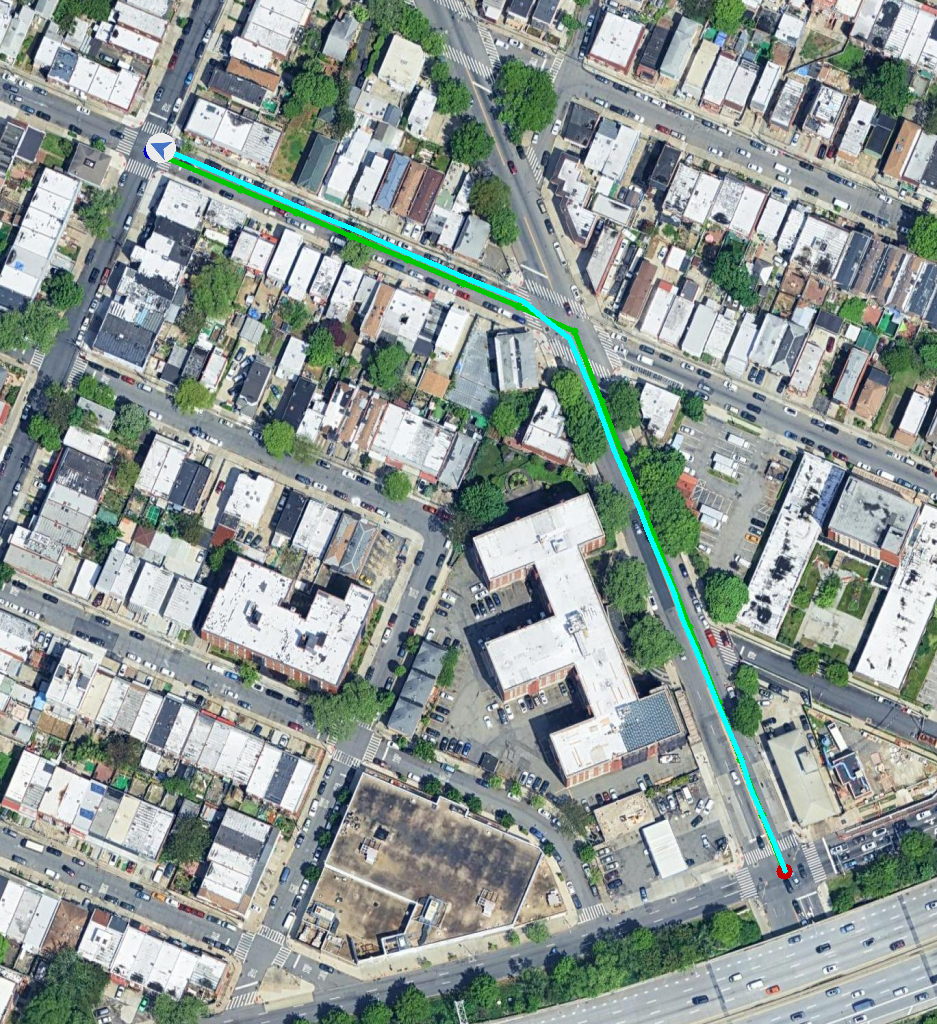
Reference Path Follower 的 top-down map 输出。
指定输出目录:
python examples/reference_follower_example.py \
  --output-dir output/my_reference_example
4. 使用自定义配置
两个示例均支持通过 --config 使用其他任务配置:
python examples/reference_follower_example.py \
  --config path/to/task.yaml \
  --output-dir output/reference_follower

python examples/satnav_path_follower_example.py \
  --config path/to/task.yaml \
  --output-dir output/satnav_path_follower \
  --no-video
自定义配置至少需要正确设置:
DATASET.DATA_PATH:Episode JSON 路径;DATASET.SCENES_DIR:GeoTIFF 场景目录;TASK.POSSIBLE_ACTIONS:任务支持的动作;TASK.SUCCESS_DISTANCE:不同 trajectory type 的成功距离;SIMULATOR.FORWARD_STEP_SIZE和SIMULATOR.TURN_ANGLE:移动与转向步长。
建议先使用内置资源确认示例能够正常运行,再替换为自己的 Episode 和场景配置。
5. 两个示例的区别
ReferencePathFollower 直接接收完整 reference path,并在单个 Episode 中跟随路径;SatNavPathFollower 接收当前 waypoint,根据模拟器状态实时计算下一步动作,并支持批量 Episode、结构化指标和视频输出。
这两个 follower 都根据预设规则和模拟器状态确定导航动作。